
Votre ancien smartphone peut devenir le cerveau d'un robot humanoïde qui marche (et suit les gens)
PhoneBot réutilise la caméra, les capteurs et le processeur des téléphones Android pour marcher, suivre les gens et réduire considérablement le coût de la robotique
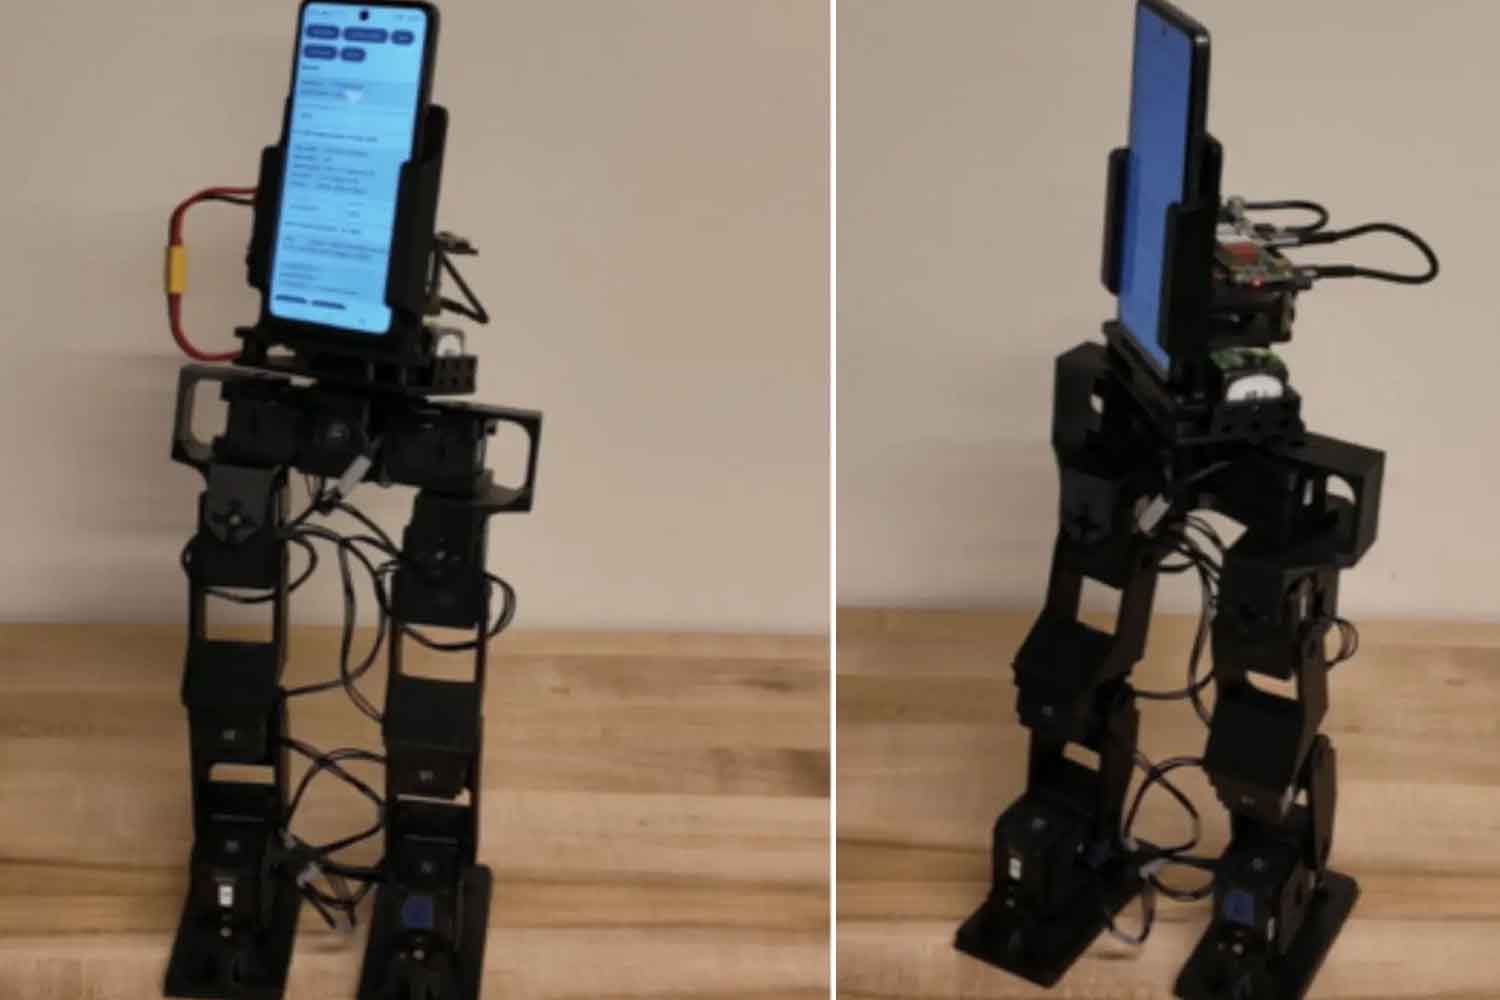
Ce smartphone qui dort dans un tiroir depuis des années pourrait avoir un meilleur bilan que prévu. Des chercheurs du laboratoire de robotique et de mécanismes de l'UCLA ont construit PhoneBot, un petit robot humanoïde qui utilise un téléphone Android classique comme caméra, capteur de mouvement, interface et unité informatique principale. Le prototype marche, suit une personne du regard et parvient même à se relever après être tombé face contre terre.
L'idée décrite dans la prépublication publiée le arXivécrit par Ruochen Hou, Quanyou Wang, Daniel Koh et Dennis W. Hong, part d'un constat très concret : à l'intérieur d'un smartphone se trouvent déjà plusieurs composants qu'un petit robot devrait acheter et intégrer séparément. Caméra, gyroscope, accéléromètre, processeur, connexion sans fil, écran. PhoneBot essaie ensuite de réutiliser l'intégralité de ce package au lieu de le reconstruire pièce par pièce. Le travail a été téléchargé sur arXiv le 6 octobre 2026 et est, pour le moment, une prépublication, et donc pas une publication évaluée par des pairs.
Le téléphone fait véritablement office de cerveau, même s'il ne fonctionne pas entièrement tout seul
PhoneBot mesure 48,3 centimètres de haut et pèse 1,8 kilogramme, smartphone et batterie compris. Il dispose de 13 articulations motorisées : six pour chaque jambe et une treizième qui permet la rotation du torse. C'est précisément ce dernier mouvement qui permet à la caméra du téléphone de suivre une personne sans forcer l'ensemble du robot à se retourner à chaque fois.
'; var fallbackTriggered = faux ; var timeoutId = null ; function renderTaboolaFallback(reason) { if (fallbackTriggered) return ; fallbackTriggered = vrai ; si (timeoutId) { clearTimeout (timeoutId); timeoutId = nul ; } console.log('(ADV2) Render Taboola fallback. Reason:', Reason); root.innerHTML = ''; window._taboola.push({ mode : 'thumbnails-300×250', conteneur : taboolaDivId, emplacement : 'Widget milieu d'article 300×250-2', target_type : 'mix' }); } googletag.cmd.push(function () { console.log('(ADV2) GPT init', gptDivId); var gptSlot = googletag.pubads().getSlots().find(function(s) { return s.getSlotElementId() === gptDivId; }); if (!gptSlot) { console.warn('(ADV2) Slot not found:', gptDivId); renderTaboolaFallback('slot-not-found'); return; } googletag.pubads().addEventListener('slotRenderEnded', function (event) { if (event.slot !== gptSlot) return; console.log('(ADV2) slotRenderEnded', { isEmpty: event.isEmpty, size: event.size, warnerId : event.advertiserId, CampaignId : event.campaignId, lineItemId : event.lineItemId } ; if (fallbackTriggered) return ; if (timeoutId) { clearTimeout(timeoutId } ); console.log('(ADV2) GPT a diffusé une création');
Le téléphone est fixé sur le torse. Sa centrale inertielle, c'est-à-dire l'ensemble des capteurs qui détectent l'orientation et le mouvement, aide le robot à comprendre son inclinaison ; la caméra est utilisée pour reconnaître les personnes et l'environnement ; le processeur exécute le réseau neuronal qui contrôle la locomotion. L'écran tactile affiche l'état du système, les images et les commandes. Bref, ce n’est pas un smartphone utilisé comme visage décoratif : ça marche beaucoup.
Il y a cependant une précision importante. Le téléphone ne contrôle pas directement les servomoteurs via un câble : il communique via Wi-Fi avec un petit ordinateur installé sur le robot, chargé de relayer les commandes vers les articulations. Et pour la conversation vocale, le prototype dépend toujours d’un ordinateur portable externe, sur lequel s’exécutent le modèle de reconnaissance vocale et de langage. Le mouvement, la vision et diverses fonctions de perception sont traités sur le smartphone. L’appeler « cerveau » fonctionne, à condition de laisser quelques collègues autour de lui.
'; var fallbackTriggered = faux ; var timeoutId = null ; function renderTaboolaFallback(reason) { if (fallbackTriggered) return ; fallbackTriggered = vrai ; si (timeoutId) { clearTimeout (timeoutId); timeoutId = nul ; } console.log('(ADV3) Render Taboola fallback. Reason:', Reason); root.innerHTML = ''; window._taboola.push({ mode : 'thumbnails-300×250', conteneur : taboolaDivId, emplacement : 'Widget milieu d'article 300×250-3', target_type : 'mix' }); } googletag.cmd.push(function () { console.log('(ADV3) GPT init', gptDivId); var gptSlot = googletag.pubads().getSlots().find(function(s) { return s.getSlotElementId() === gptDivId; }); if (!gptSlot) { console.warn('(ADV3) Slot not found:', gptDivId); renderTaboolaFallback('slot-not-found'); return; } googletag.pubads().addEventListener('slotRenderEnded', function (event) { if (event.slot !== gptSlot) return; console.log('(ADV3) slotRenderEnded', { isEmpty: event.isEmpty, size: event.size, warnerId : event.advertiserId, CampaignId : event.campaignId, lineItemId : event.lineItemId } ; if (fallbackTriggered) return ; if (timeoutId) { clearTimeout(timeoutId } ); console.log('(ADV3) GPT a diffusé une création');
Il a d'abord appris à marcher dans un monde virtuel
Envoyer directement un robot bon marché dans le laboratoire n’aurait pas été la méthode la plus élégante. Les chercheurs ont ensuite entraîné les politiques de mouvement en simulation par apprentissage par renforcement, faisant apprendre au système à marcher tout en tenant compte des limites réelles des petits moteurs utilisés.
L'équipe a également travaillé sur la symétrie de la marche. Sans système de « mise en miroir » particulier, l’algorithme avait tendance dans certains cas à mettre plus de poids sur une jambe. En dupliquant les mouvements en miroir lors de l’entraînement, la marche est devenue beaucoup plus équilibrée et l’apprentissage plus cohérent. Lors de tests sur le robot physique, la locomotion bipède, la capacité de suivre une personne avec la caméra et la capacité de se relever du sol ont ensuite été démontrées.
Pour l'instant, il y a un plancher assez confortable sous ces pieds. Les politiques de locomotion ont été entraînées sur un terrain plat, le PhoneBot n'a pas de bras et les servomoteurs bon marché limitent à la fois la charge qu'il peut transporter et les mouvements plus dynamiques. Parmi les développements indiqués par les auteurs figurent des terrains irréguliers, des armes légères et une plus grande autonomie également pour les fonctions linguistiques.
'; var fallbackTriggered = faux ; var timeoutId = null ; function renderTaboolaFallback(reason) { if (fallbackTriggered) return ; fallbackTriggered = vrai ; si (timeoutId) { clearTimeout (timeoutId); timeoutId = nul ; } console.log('(ADV4) Render Taboola fallback. Reason:', Reason); root.innerHTML = ''; window._taboola.push({ mode : 'thumbnails-300×250', conteneur : taboolaDivId, emplacement : 'Widget milieu d'article 300×250-4', target_type : 'mix' }); } googletag.cmd.push(function () { console.log('(ADV4) GPT init', gptDivId); var gptSlot = googletag.pubads().getSlots().find(function(s) { return s.getSlotElementId() === gptDivId; }); if (!gptSlot) { console.warn('(ADV4) Slot not found:', gptDivId); renderTaboolaFallback('slot-not-found'); return; } googletag.pubads().addEventListener('slotRenderEnded', function (event) { if (event.slot !== gptSlot) return; console.log('(ADV4) slotRenderEnded', { isEmpty: event.isEmpty, size: event.size, warnerId : event.advertiserId, CampaignId : event.campaignId, lineItemId : event.lineItemId } ; if (fallbackTriggered) return ; if (timeoutId) { clearTimeout(timeoutId } ); console.log('(ADV4) GPT a diffusé une création');
Cela fonctionne également avec un smartphone 2017
Le détail le plus intéressant pour ceux qui gardent des téléphones oubliés vient des tests matériels. L'application PhoneBot a été testée sur quatre appareils Android, dont un Honor 9 sorti en 2017. A côté de l'ancien haut de gamme, trois téléphones bon marché ont été utilisés : un Moto G 2025, un Samsung Galaxy A16 5G et un Moto G 2024, achetés aux États-Unis pour des montants approximativement compris entre 50 et 90 dollars.
Tous les quatre ont réussi à gérer les capteurs, la communication avec les moteurs, le réseau neuronal pour le mouvement, le traitement des images et l'interaction homme-robot. Sur l'ancien Honor 9, il ne manquait que la fonction SLAM basée sur ARCore, le système qui permet au robot de se localiser et de construire une carte de l'environnement, car les services Google nécessaires n'étaient pas disponibles sur l'appareil testé. Huit ou neuf ans, pour un smartphone, c’est presque une ère géologique. Pour PhoneBot, cela peut encore suffire.
Un humanoïde d'une valeur d'environ 400 $
Le choix du téléphone sert surtout à abaisser l'un des obstacles les plus lourds de la robotique pédagogique et expérimentale : le prix. Selon la comparaison rapportée par les chercheurs eux-mêmes, le matériel de PhoneBot coûte environ 400 dollars, hors smartphone. Dans le tableau d'étude, les autres petites plates-formes de recherche humanoïdes envisagées par les auteurs vont d'environ 3 500 $ à 13 800 $ pour le ROBOTIS OP3.
Ce sont des systèmes différents en termes de structure et de capacité, donc la comparaison ne revient pas à dire que PhoneBot peut les remplacer ; Cependant, cela montre clairement l’impact que peut avoir la réutilisation de composants que des millions de personnes possèdent déjà. Le matériel et les logiciels sont également conçus comme open source, dans le but déclaré d'offrir une plateforme reproductible aux universités, écoles et laboratoires qui pourraient difficilement se permettre des humanoïdes beaucoup plus chers.
PhoneBot ne transformera donc pas automatiquement la montagne mondiale de déchets électroniques en une équipe de petits robots. L’étude ne mesure pas l’impact environnemental du projet ni quantifie combien de téléphones pourraient effectivement être récupérés de cette manière. Cependant, cela démontre quelque chose de beaucoup plus concret : un appareil considéré comme technologiquement ancien peut encore disposer de suffisamment de caméras, de capteurs et de puissance de calcul pour faire marcher un humanoïde. Avant de le reléguer au tiroir des câbles qui « pourraient être nécessaires tôt ou tard », au moins cette fois-ci, ce vieux smartphone a un alibi.


